1.5 方阵的逆矩阵
1.5.1 逆矩阵的概念
什么是逆矩阵
在上一节中,我们讲到了利用矩阵表示线性方程组,在对它进行变换,可是面对形如这样的式子,我们怎么把求出来,达到解方程组的目的呢?
要想明白这个问题,不如回归我们已经很熟悉的几何意义:这个式子表示x经过了A的变换变成了B,反过来说我们想找的就是B在经过A这个变换之前的样子。
也就是说,我们需要找到一种变换来撤销A的影响。
那“抵消影响”是什么意思呢,很简单,把A变成单位矩阵,自然的,A也可以把它变成单位矩阵!
所以我们把这种抵消A影响的变换叫做A的逆,记作,也就是
这个直觉其实很重要,因为下面的很多定理和性质都可以通过这个直觉一眼看出 。
什么矩阵是可逆的
上文中,我们提到矩阵的逆就是把这个变换还原的矩阵。也就是,只要这个变换是可还原的,它就是可逆的!
什么样的变换是可以还原的呢?首先,它一定没有压缩维数。
例如,由于这两个向量共线了,因此事实上他会把空间压缩到1维,实现“降维打击”。而问题就在于1维的坐标我们可以找到无数种升维的对应,举个最简单的例子,0可以由组合而来,这个我们是无法具体确定的。因此,压缩维数的矩阵一定是没有逆的,我们也会在下一讲知道,这种矩阵的行列式也一定为0。
当然,这一类中更为特殊和显然的就是出现了0行的矩阵,显然由于出现了0行,变换后一定会有一个维度的坐标变成0,因此也是压缩了维度。
值得注意的是,我们上面其实都在讨论方阵,那非方阵呢?我们知道非方阵的输入和输出空间维数不同,因此当输入高维,输出低维时,我们是找不到撤销的步骤的。而逆矩阵又要求,这就意味着总有一个方向是高维压缩到低维的,所以我们讨论“逆”的范围仅限于方阵。
一些性质
在这里我们用非常直观的自然语言解释一些定理和性质,虽然不能代替严谨证明的作用,但是可以帮助我们理解和使用。
可逆的行最简形矩阵为单位矩阵
首先我们知道肯定是方阵,其次不能有零行否则维数降低,结束了
设A与B都是n阶的可逆矩阵,k为不为0的数,则以及都是可逆矩阵,则有
原来的矩阵就可以撤销逆矩阵的操作,因此逆矩阵的逆矩阵就是原矩阵
要证明这个,就是找A转置如何撤销,转置的乘法需要交换位置,但是逆矩阵和位置也没啥关系。我们知道,转置后就是,所以结束了
原先扩大了k倍,所以要把k倍缩小回来,就是乘上
要撤销的操作,由于线性变换是从右向左看,因此先撤销后撤销
也就是,因此就是能撤销操作的变换
1.5.2 初等矩阵与可逆矩阵
这里的内容前面几乎都讲过,因此我们直接从定理和推论入手直观的讲解
初等矩阵都可逆,而且初等矩阵的逆矩阵仍是初等矩阵.
由于逆矩阵本质就是撤销对应的操作,初等变换的每一步都是可以撤销的,因此初等矩阵也一定是可以撤销的
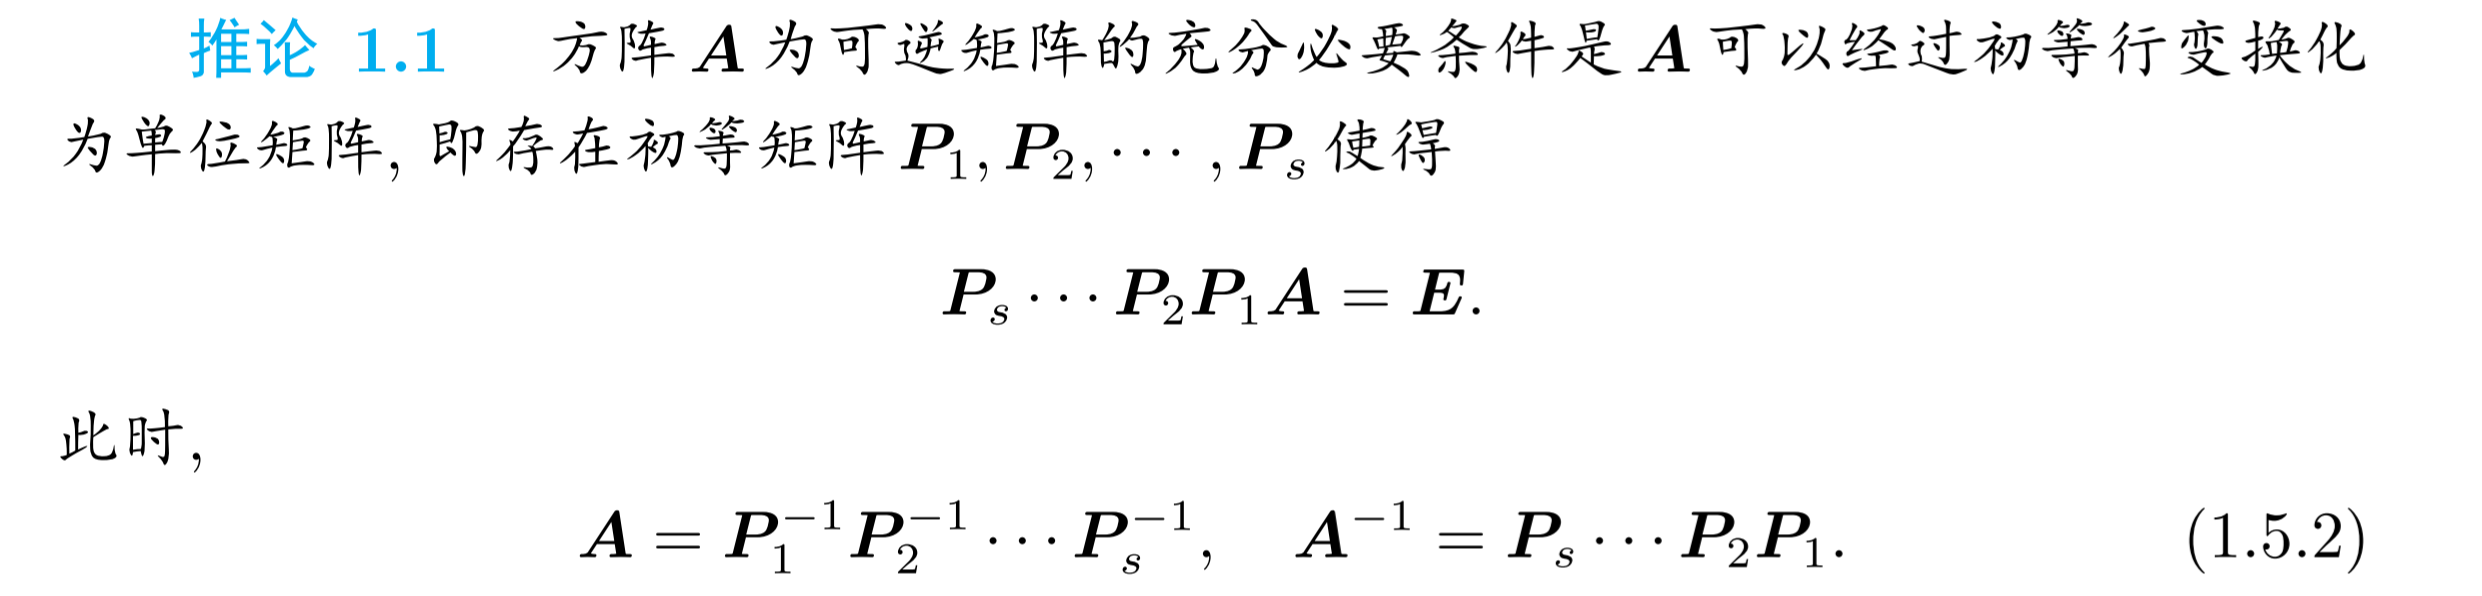
方阵为可逆矩阵的充分必要条件是可以写为初等矩阵的乘积.
直觉上很容易解释,只要每一步都是可以撤销的,这个操作就一定能撤销,因为只需要一步步撤销回去就行;同时只要它是能被撤销的,我们就可以把它拆成若干个小步骤,也就是进行一步步的初等变换,即拆成一个个初等矩阵
等价的表述就是
矩阵的标准分解
设为矩阵,则存在阶可逆矩阵和阶可逆矩阵使
由上面的可逆矩阵可以拆成一堆初等矩阵,这里P全做初等行变换,Q全做初等列变换,沃们就把这个化归成了上一讲初等变换与初等矩阵的东西了。
同时记住这个东西嘿嘿,注意到,后面还会有很有趣的应用哦
1.5.3 利用初等变换求逆矩阵
在这一节里主要用到的知识其实是1.5.2里的,因此我就不过多赘述了。