1.6 方阵的行列式
在这一节中,我们将不严格按照书本顺序来,因为书本是从判断逆矩阵引入的行列式。而我们则是会先介绍行列式的几何意义,让大家看看这到底是不是“新东西”,建立直观理解后我们再来看看书上的定理公式有什么意义
并且这一期内容和工作量超级无敌爆炸啊,非常非常的多!
行列式到底是什么
从三角形面积到行列式
现在考虑由这样一个平面直角坐标系中的三角形,它的三个顶点分别是原点,(a,c),(b,d),如图所示:(此图由AI生成)
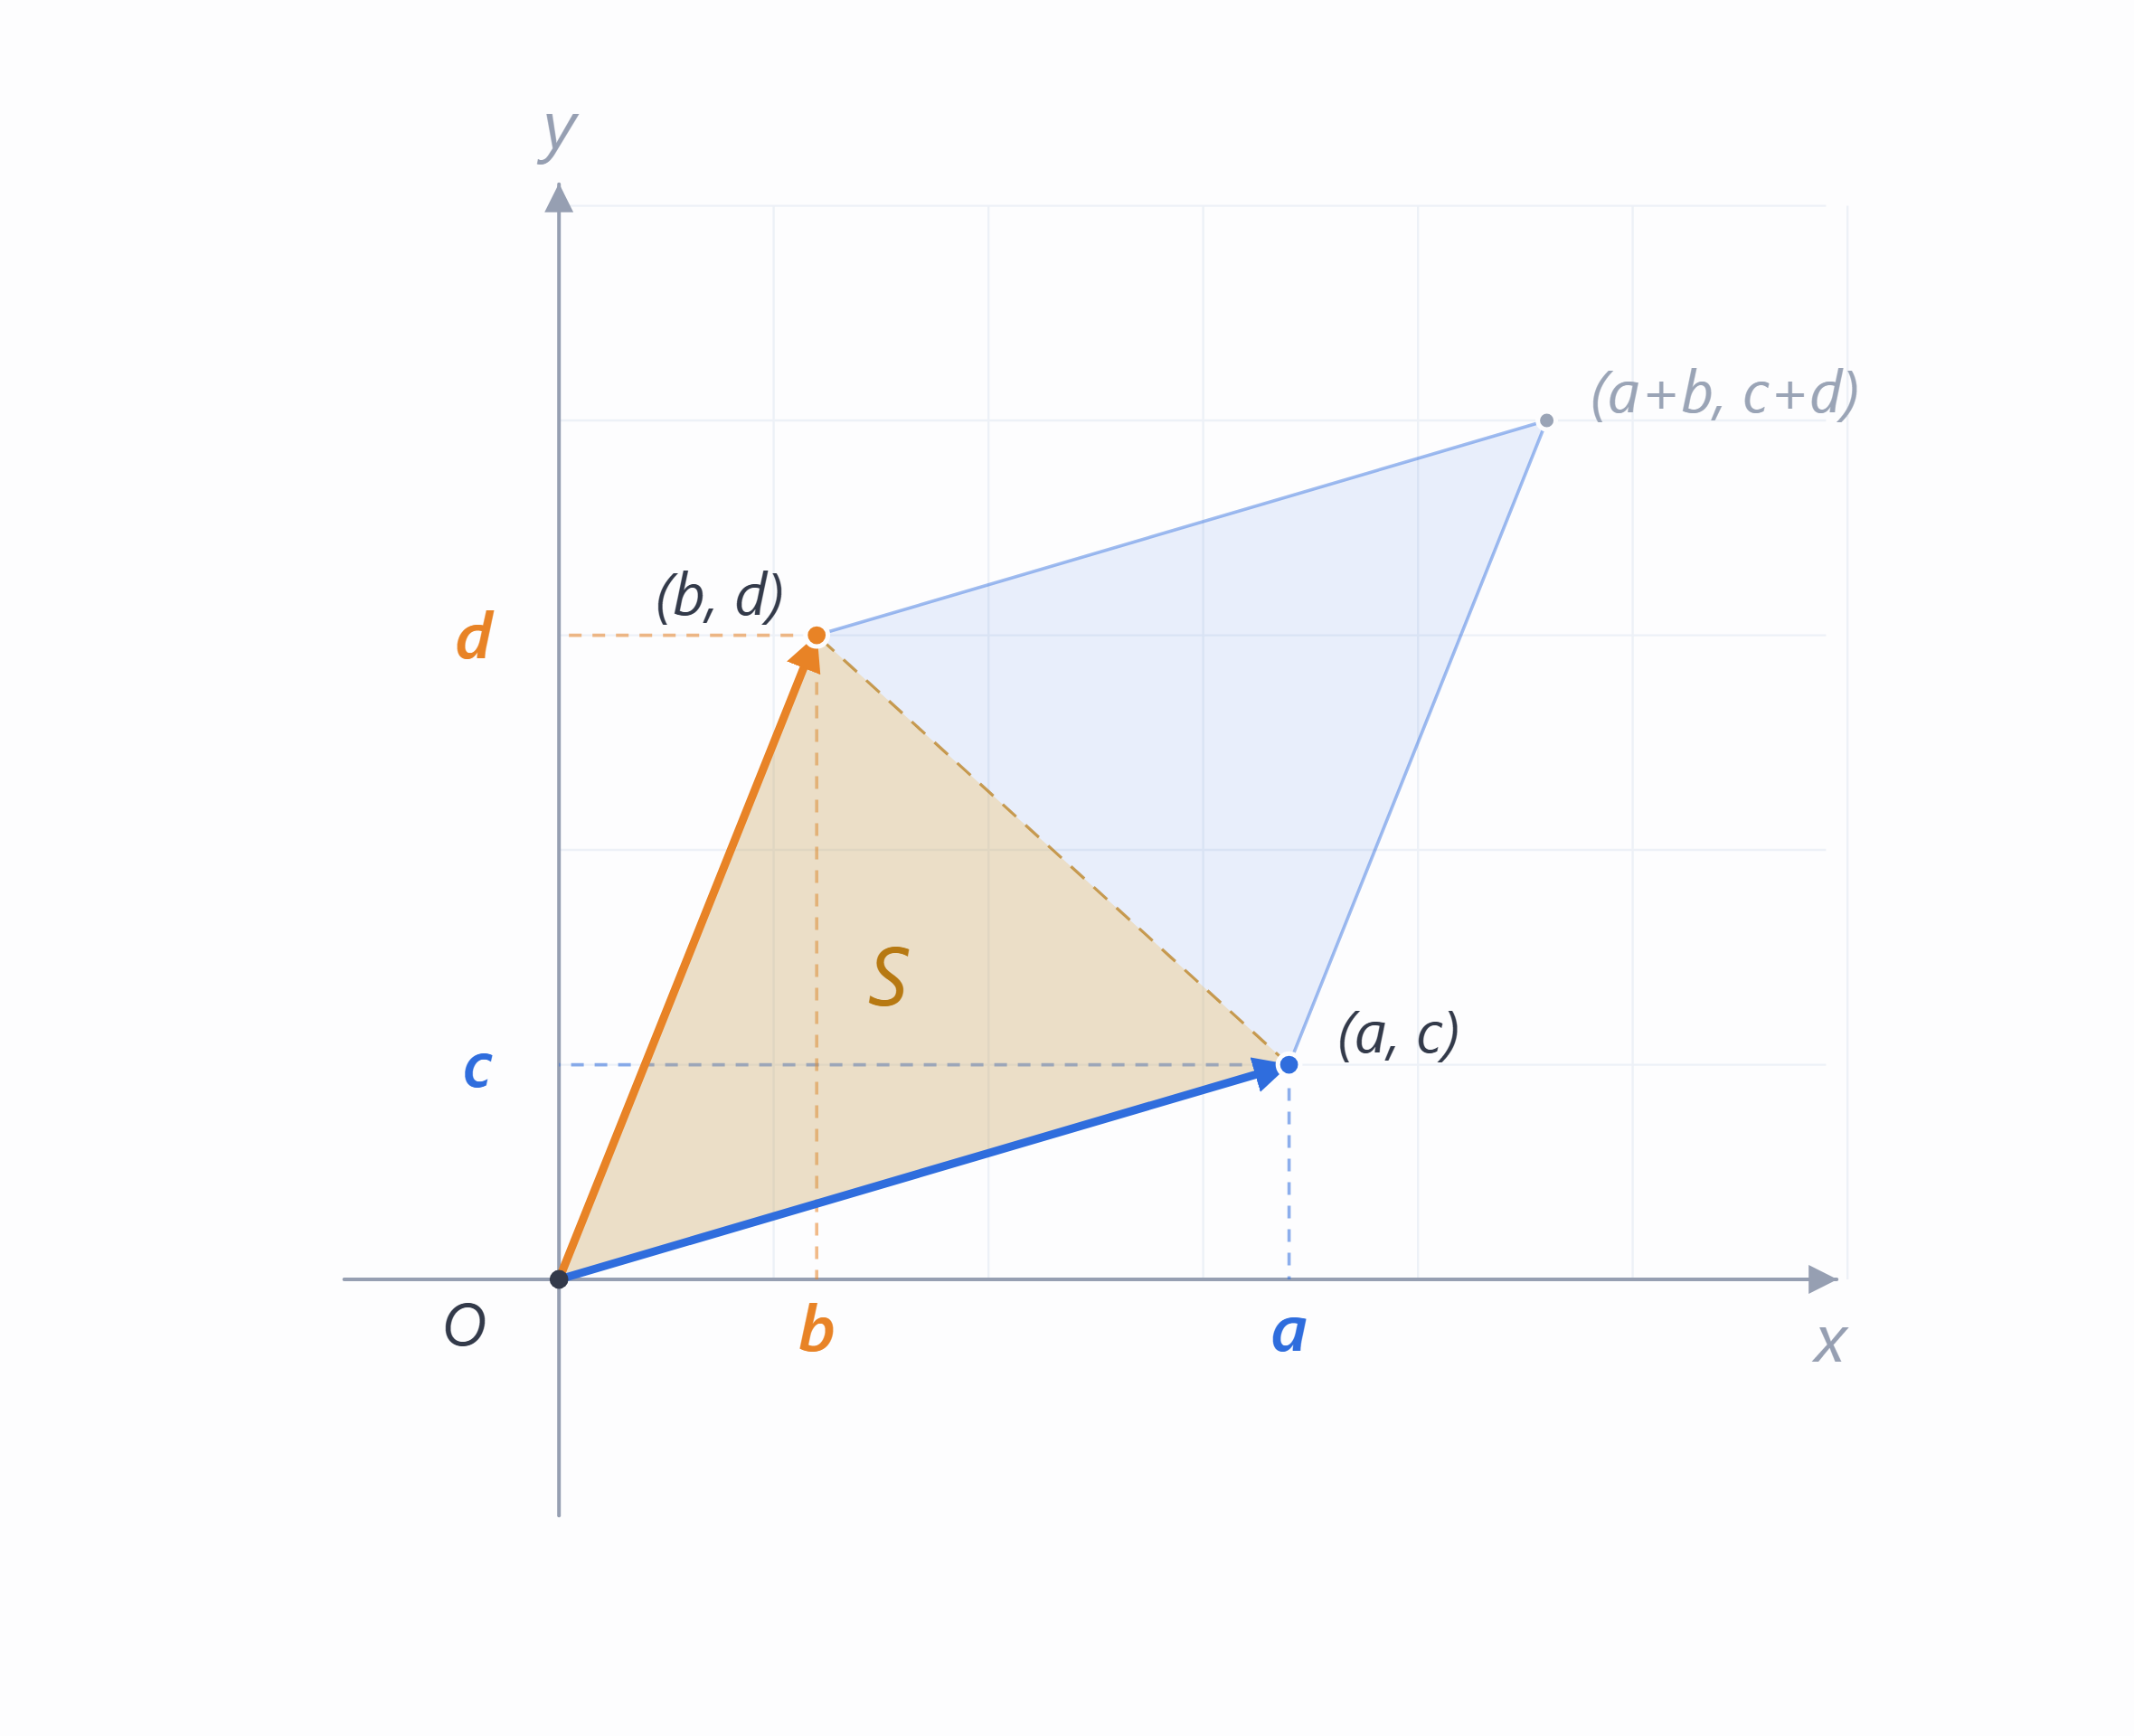
现在我们需要计算这个三角形的面积。在我们高中的解几中有这样一个结论:
你会发现这玩意不就是的行列式的一半吗?!!!
所以,事实上,二维的行列式代表的正是这两个向量平移后闭合形成的平行四边形的面积。
不难推测,三维的行列式表示的正是那三个向量类似操作形成的体积。
下面这个平行六面体由矩阵的三列向量张成,拖动可以旋转它——观察一下它的体积和行列式的绝对值有什么关系:(此段代码由大肥鱼生成)
当视角放向更高维度,虽然我们不太清楚它到底代表了什么,但是我们也能隐隐约约感受到它的规律应该和二、三维是差不多的,这就够了。
线性变换中的行列式
刚刚我们都是在单独理解这个矩阵,如果我们把矩阵看成一个线性变换,那么这个变换的行列式代表着什么呢?
还是先看二维,线性变换意味着我们把原先这对基底换成了。原先的一个小格子的单位面积1变成了。把任意一个图形分割成无限小的小格子,不难得出这个变换的行列式正代表着该变换面积缩放的倍数
负号?
在我们刚刚解释的内容中,我们的面积是使用绝对值表示的,然而,行列式却有正有负,这是为什么呢?
其实我们很容易联想到高中学过的任意角,角度的正负代表着旋转的方向;也容易联想到物理里面的磁通量,正负表示穿过的顺序。
事实上行列式确实和他们类似,本来两个向量变换后所夹的方向相反,有点像给煎饼翻了个面(((,加个负号并非奇怪,我们称这种情况为改变了空间的定向。对于三维来说,很容易想到我们高中反复强调的建系的左手系和右手系的问题。更高维度我们就不管它了。
从特殊到一般
接下来这部分内容参考了漫士的这期视频,但是会简化一部分推导过程,如果你想看更严谨完整的推导过程,点击上面的小卡片即可。
在上文,因为我的目的在于介绍行列式的几何意义,这就留下了一些漏洞:1.面积公式是怎么来的,怎么扩展到高维呢? 2.代数余子式为什么有正有负?在这里我们将会一一解答
平移不变性与线性性
在上文计算面积的时候,我们讲的是通过高中解几的方法,但这显然太麻烦了,针对平行四边形,我们显然有一个很好的性质:
一条边平行滑动时,底不变高不变,平行四边形的面积不变
在下图(来源于漫士视频)里,我们就是通过这个性质把它转化到坐标轴上的点的,我们称之为平移不变性。
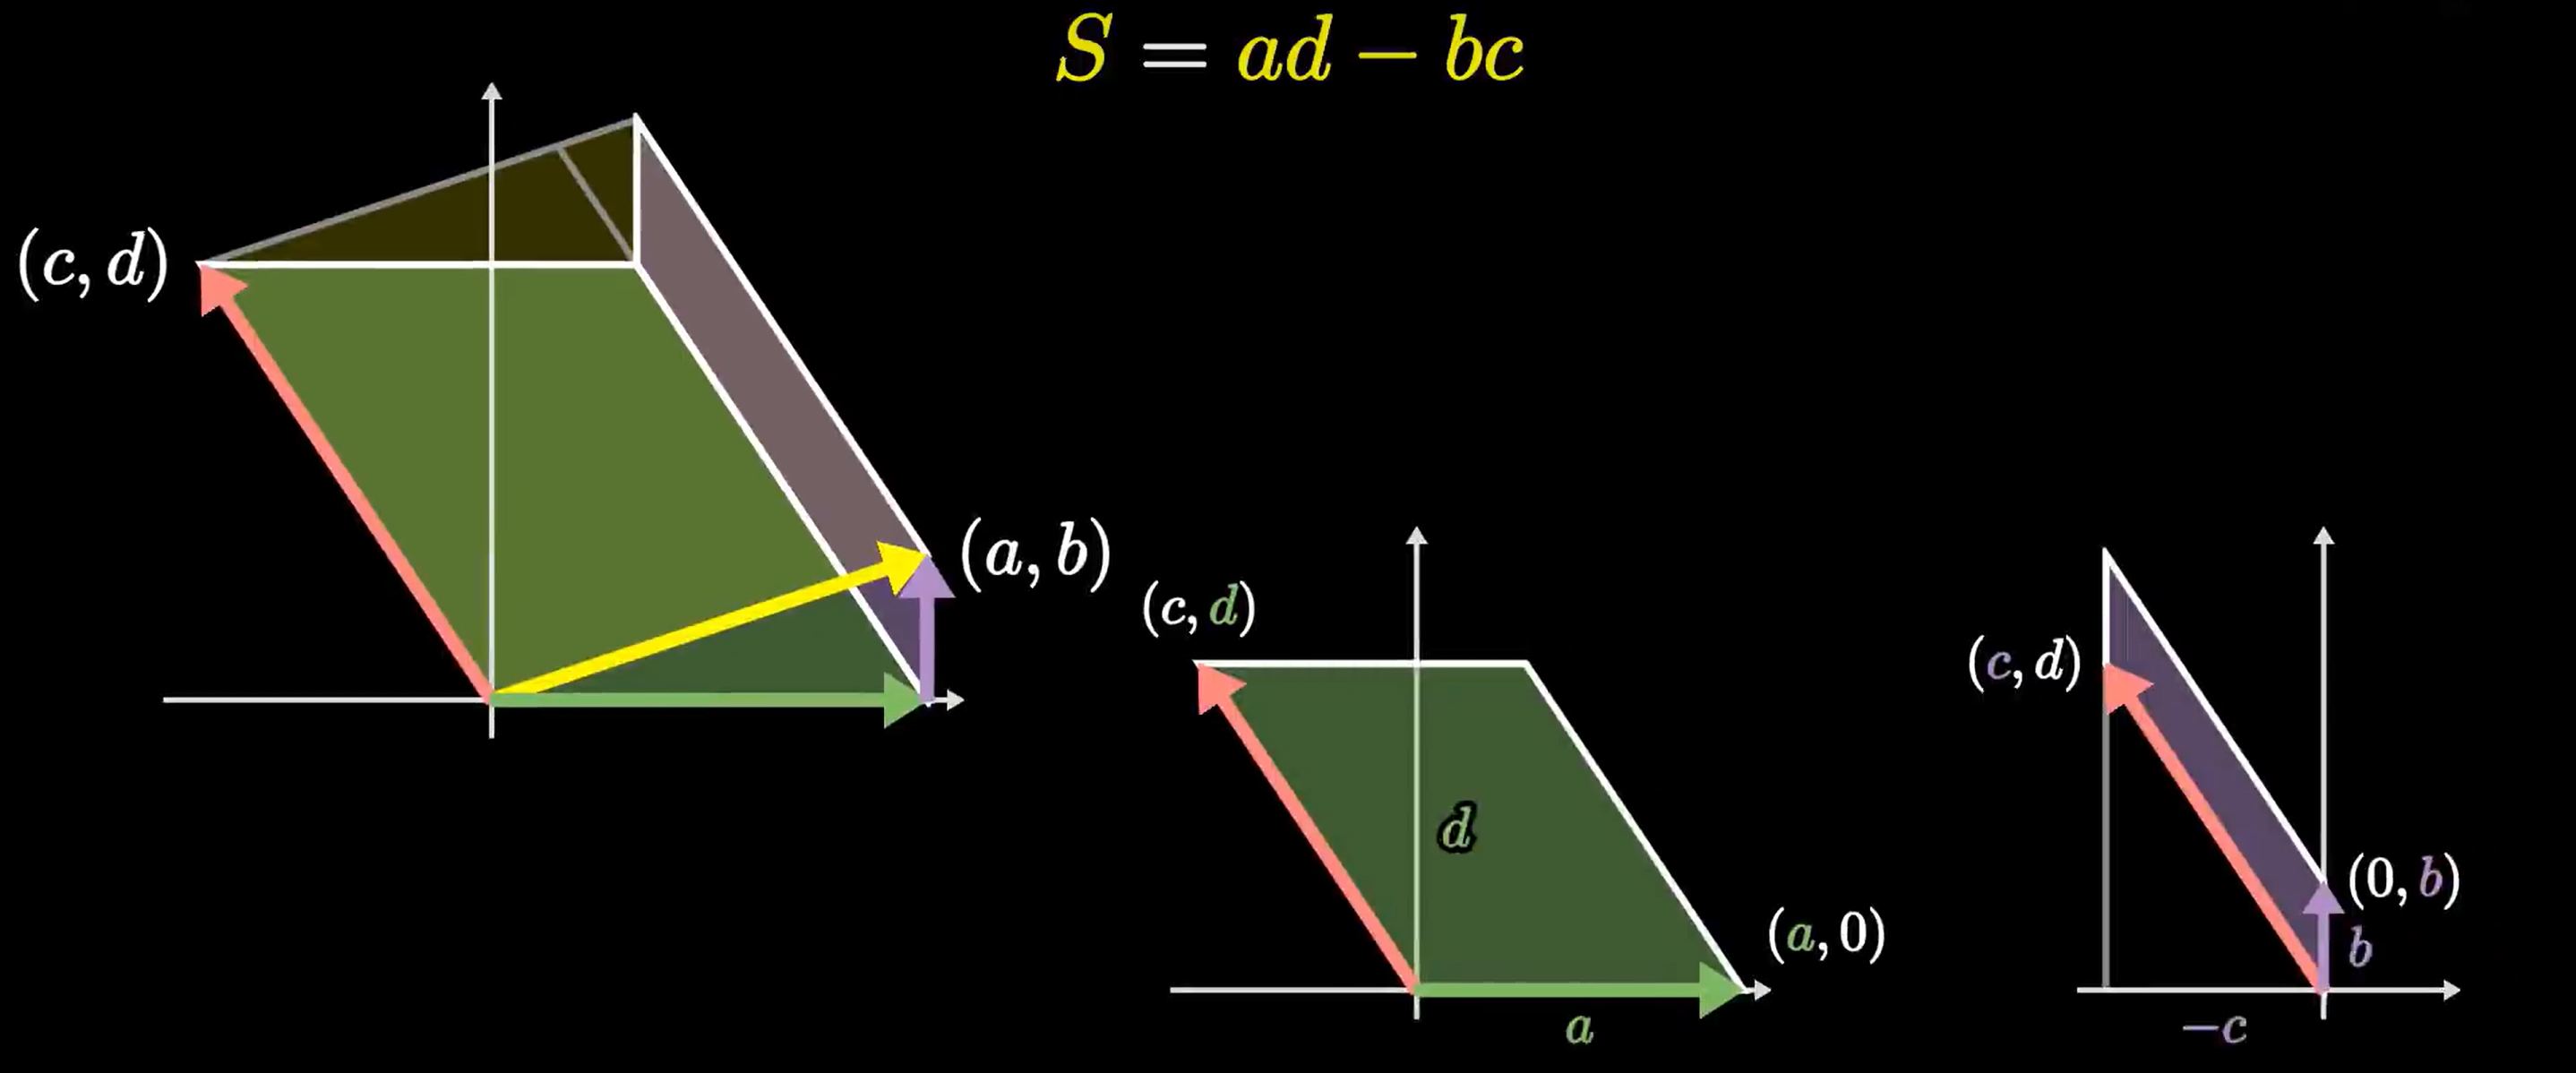
第二条性质比较容易忽略:我们把这个四边形分割成了两个小四边形,总面积等于两个小四边形面积相加。其实这正表示了线性性。
我们用来表示这个矩阵的行列式,把刚刚的两条性质抽象出来,就是:
在我们用这两条抽象的性质推导高维的行列式前,我知道你很急,但你先别急 。我们再来看一眼这两条性质是怎么推二维的:
首先我们知道,矩形的面积是很好算的,用行列式的语言就是
因此,我们只需要把平行四边形化归成矩形求面积即可
对于任意的,我们先把0拆出来,可以拆到坐标轴上变成
因此就有了
而根据平移不变性,里(b,d)的b坐标完全可以由(a,0)平移得来,因此可以直接抹去
我们就有了
最后一步就是调整的定向,也就是
合起来,我们就有了
那么对于更高维度的,我们这里就不做过多推导,但是大家可以知道,推导的方法是一模一样的。对于代数余子式里,由是我们调整方向产生的,所以不难猜出和我们把它调整为一个对角矩阵所需的交换次数奇偶性相同。
回到课本与公式
这个时候我们再来看课本和上面的定理公式性质,一切就很明朗了。
行列式判别方阵何时可逆
还记得我们在上一节中写的吗?可逆矩阵就是这个变换不会降维,那么如果变换降维了,行列式有什么特征呢?
这个问题非常容易,当二维空间降维成了一条直线,这条直线的面积是0;当三维空间降维成了平面,这个平面的体积也是0…….以此类推,不就是行列式为0吗!!!
所以,行列式为0描述的就是这个变换降维了这件事,那变换降维又和不可逆完全等价。由于我们都在做充要转换,所以我们可以非常确信,某矩阵为可逆矩阵的充要条件就是的行列式不为0!
你看事实上我们没有进行一大堆证明,我们只是搞懂了这些表述本质上说的都是降没降维这件事,但这个充要条件我们就能很自然的理解了!
1.6.1 行列式的定义
前面基本就是定义和计算方法,没什么好说的,我们简单提一下上(下)三角行列式。
道理其实很简单,五个字解释就是平移不变性,使用平移不变性可以直接把它变成一个对角矩阵的行列式,那么问题就迎刃而解了,比上面那一堆推导简单多了
1.6.2-1.6.3 行列式的性质与计算
除了上面以及讲过的线性性、平移不变性之外,我们再看看下面这些:
行列式中的某一行(列)元素的公因数可以提到行 列式的外面.因此,对于n阶矩阵有 . 特别地,
单独来看一行,这一行乘k倍,相当于把一个维度的坐标拉伸k倍,那么面积整体就变大k倍。如果有n维且整体乘k,每个维度都拉伸了k倍,面积自然就拉伸了倍。这不是我们初中就学过的三角形相似的面积比吗
若行列式有两行(列)对应元素成比例,则此行列式的值等于零
成比例不就是两个基向量共线了吗?!那么这个变换必定降维,也就是行列式为0。
这里我们提供两种理解的思路:
一:试图想一想“几何意义”
这个略微有点复杂,当我们不知道怎么下手时,不如先来做点数学实验。二维的情况过于简单,我们从三维开始:
此时的基底是
很自然的,A表示的正是这个这个平行六面体的底,而b表示的是高,c表示的是倾斜程度————我们可以通过平移不变性用b消去
那么这个平行六面体的体积自然就是
当情况扩展到高维呢?
我们依旧可以参照上面的思路,通过平移不变性去用消去
有机会的话我会在EX篇里详细写一写
用三维类比高维,那么这个式子就有了一个很明确的几何意义:A代表着“底面”的空间,而B代表着“垂直”于“底面”的“高”。因此整个行列式的体积就是“底”乘“高”。
如果你觉得这个解释从三维扩展到高维太牵强甚至在瞎扯淡,那么我们就来看看下面这个:
二:直接当成上三角矩阵理解
直接当作上三角矩阵,那行列式不就应该是吗?这玩意也太符合直觉了吧?!
那么到底对不对呢?
既然都当成上三角矩阵了,那我们直接把它化归成
上三角矩阵不就行了?
要求A、B的行列式,我们可以通过初等行变换把A、B分别变成上三角。
而在这个大矩阵里面,A、B的初等行变换互不干扰!!!
也就是说,AB单独变成上三角和他们在矩阵里变成上三角是一摸一样的!
而当AB在大矩阵里面变成上三角了,整个大矩阵就是上三角了,这个时候谁还管你C变成什么鬼样子啊Ψ( ̄∀ ̄)Ψ!
所以原命题就轻易得证了!
写成数学语言也就是教材上的证明了。
(行列式的乘法定理) 设 与 都是阶矩阵,则
把B看作待变换的矩阵,A看作系数矩阵。
那么说人话,这个式子就是:
先缩放再算“面积”=先算“面积”再乘上缩放倍数
就是啥都没干,所以面积不改变,也就是面积是原来的1倍。
矩阵可以任选一行 or 一列进行展开
道理也很简单,行列式中随便交换行(乘-1即可),转置后行列式值也不变,那我不管选哪一行/列展开,最终都能化归成第一行。
设 为 阶矩阵,,则行列式 的第 行(列)各元素与第 行(列)对应元素的代数余子式乘积之和为零,即 综合以上式子,可以得到关于行列式的代数余子式的如下重要结论:
看到书上这么一大坨谁能绷住(
翻译成人话就是,我拿我这一行去乘别的行的代数余子式得到的结果是0,乘自己的代数余子式得到的结果就是自己的行列式。
后半句话就是废话啊,你猜行列式怎么算的。
前半句话也相当于废话啊,乘别的行的行列式算出来的不就相当于把这一行替换到别的那一行的矩阵的行列式吗,那么有两行相同的,你行列式不为0谁行列式为0啊
1.6.4 行列式的应用
1.6.4.1 行列式与逆矩阵
书中在这里引入了伴随矩阵的概念,但是伴随矩阵这个东西让我很头疼——它本身的定义并不能解释的很直观,在我想了两个星期的线代课与反复拷问gpt无果后,我决定放弃探究这个不是很重要的问题,但即使如此,伴随矩阵也是能在性质中找出一些直观的理解的
————不过这也不算是很重要
伴随矩阵在书中是这么定义的:
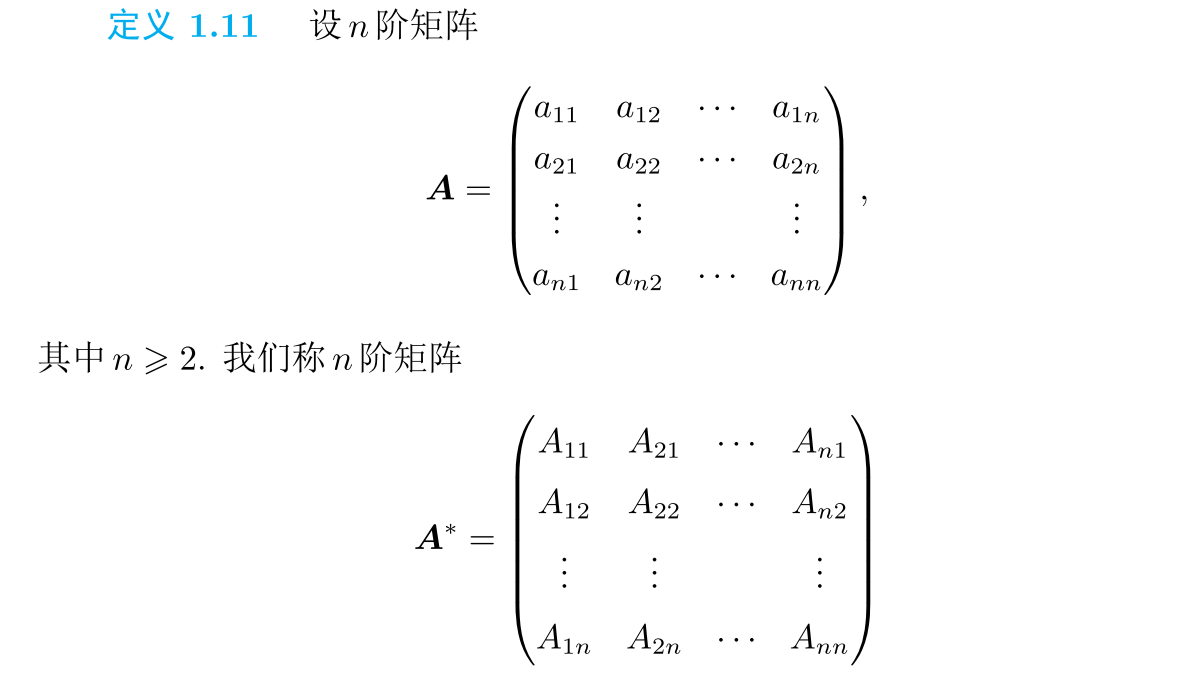

它非常重要的一个性质就是:
这个性质证明起来很简单,我们只需要用到上面那一堆叽里咕噜不知道再说什么的那个就好了————只有自己这一行乘上对应的代数余子式才能得到行列式,否则就是0.
根据矩阵乘法,只有对角线才满足这个条件,因此乘完就是
一出,就说明了一件事 —— 这个变换,只改变了缩放的“面积”,没改变原来基底的方向!
也就是说撤销了A除了改变“面积”之外的所有操作!
而可逆是撤销了的所有操作,这样的话只要是可逆的,就一定会有
这样就又得到了一个求逆矩阵的方法。
分块对角矩阵的逆矩阵
这里书中又提到了这个:
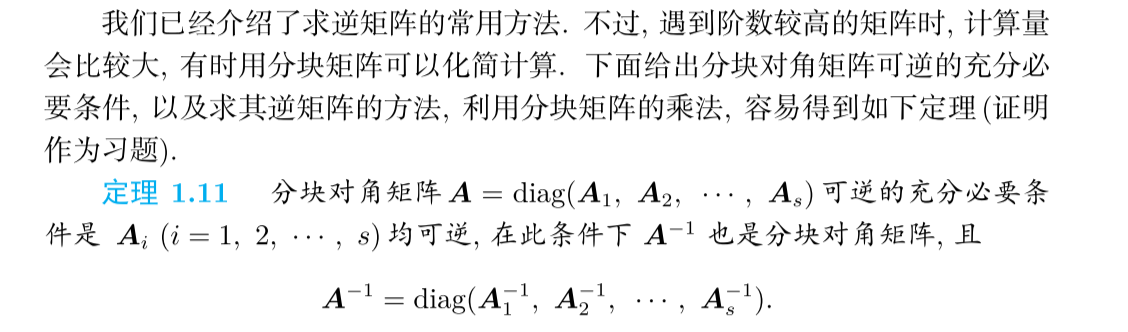
证明起来其实比较简单,直接拿它和原来对角矩阵相乘能乘出单位矩阵。
它反映了分块对角矩阵的变换事实上是对每一块单独变换,比如,所以求逆也只需要每一块单独求逆(如果可求)。
1.6.4.2 克拉默(Cramer)法则
克拉默法则用于求中的,这种算法非常奇特,你想算哪一行的,只需要用替换掉对应列的,然后算出新的行列式除以旧的行列式即可。
那么问题又来了,这么神奇的算法又和行列式关系这么大,肯定有什么几何意义吧!
有的,兄弟,有的
同样的,当一般的高维的难以考虑时,我们不妨还是先做个数学实验,从简单的二维例子出发:
要求,就是找到在变换前的样子
我们把新的基底 分别称为
当我们用替换时,新的行列式就是变换后的向量和构成的平行四边形的面积。而当我们除以缩放倍数时,就能得到原先的基底和变换前的向量构成的面积。
原先的基底是什么,是!!!
那它和原先向量围成的平行四边形的面积是什么?!底乘高=!!!
而除以缩放倍数不就是除以系数矩阵的行列式吗?!
这就是Cramer法则的几何意义!!!
推广到n维自然也是一样的!我们终于解决掉这个大boss了!
碎碎念
我去这篇写死我了,上午10点半到的图书馆,写到现在晚上9点零五分,除了吃饭一下都没停过 ,就写了逆矩阵的后半和这一篇,这一篇实在是太难写了!不过我真的挺享受写这个的过程的,很有趣呢!最后剩下的矩阵的秩就简单多啦~ 下篇见!!!
(我去我markdown正好233行) 233~
